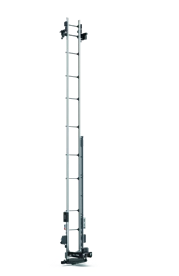
Robots móviles · CTU / STU

CTU y STU para almacenamiento vertical de contenedores

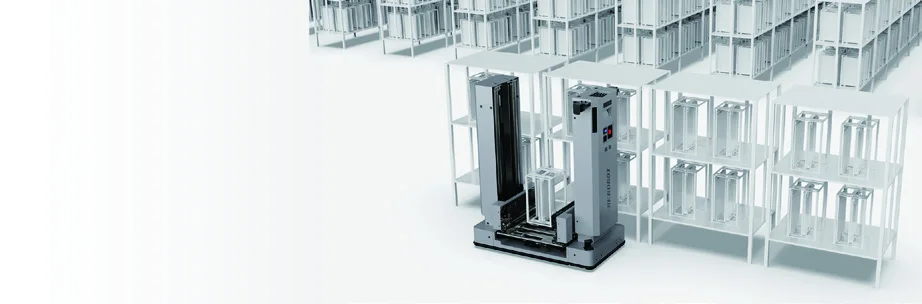
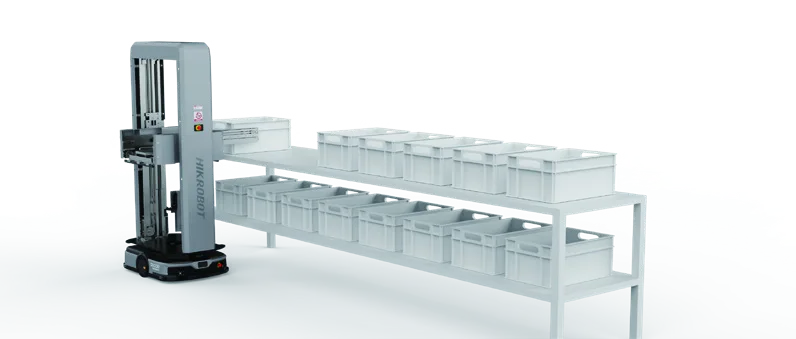
Los CTU recogen y entregan totes, charolas o contenedores en racks y estaciones; los STU amplían esta lógica hacia almacenes verticales de alta densidad y gran altura.

Ambas tecnologías acercan el inventario al proceso o al operador, reduciendo recorridos y mejorando la utilización del espacio. La solución se define según dimensiones del contenedor, niveles de almacenamiento, profundidad del rack, rendimiento y estrategia de preparación.

Hasta 12 mAltura de toma
30–50 kgCarga por contenedor
Desde 800 mmAncho de pasillo
CTU + STUFlota compatible
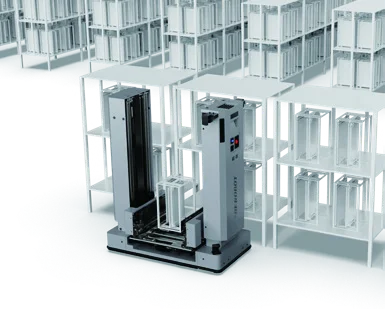
Robot CTU operando con contenedores en racks
Principio de operaciónEl robot se posiciona frente al rack, extrae o deposita el contenedor y lo transporta al destino asignado.

Ejemplos de aplicación

Del rack a la estación con trazabilidad de cada contenedor

CTU y STU automatizan almacenaje, recuperación y circulación de totes en operaciones con muchas referencias. Pueden trabajar con racks de varios niveles, estaciones de picking, conveyors y AMR complementarios dentro de una misma arquitectura.

CTU abasteciendo una línea

Abastecimiento de línea

Entrega automática de totes y charolas con componentes directamente en producción.
CTU transfiriendo contenedores a racks

Racks dinámicos

Carga y descarga de contenedores en buffers o flow racks conectados con el proceso.
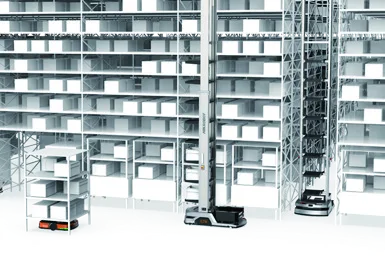
CTU en almacenamiento multinivel

Almacenamiento multinivel

Gestión de varias posiciones verticales para elevar densidad y disponibilidad de inventario.
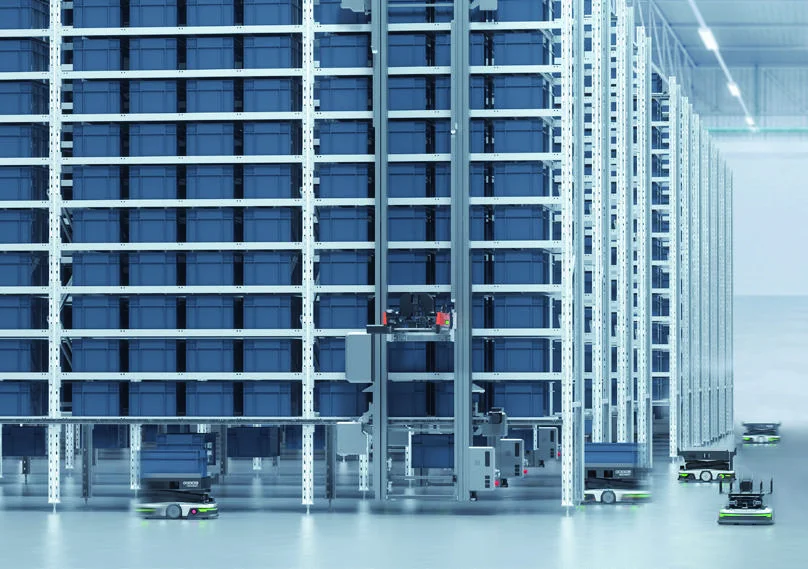
STU operando en almacén vertical

Almacén vertical STU

Operación de alta velocidad en pasillos estrechos y racks de hasta doce metros.

Modelos disponibles · Hikrobot

Configuraciones para transferencia y alta densidad

La familia incluye CTU compactos para estaciones y racks de baja o media altura, además de STU para almacenes verticales. Las estructuras de sujeción, profundidad de toma y dimensiones del contenedor se configuran según el sistema de almacenamiento.
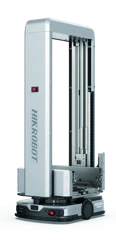
Robot móvil Hikrobot TP1-50UM-BHikrobot

TP1-50UM-B

50 kg / nivel
Dimensiones
1,220 × 650 × 1,500 mm
Altura toma
200–1,050 mm
Pasillo
800 mm
Velocidad
1.5 m/s
Precisión
±10 mm / ±1°
Autonomía
6–8 h
Navegación
2D · LSLAM · VSLAM
Robot móvil Hikrobot TP1-50DC-AHikrobot

TP1-50DC-A

50 kg / nivel
Dimensiones
950 × 690 × 2,000 mm
Altura toma
350–1,485 mm
Pasillo
840 mm
Velocidad
1.5 m/s
Precisión
±10 mm / ±1°
Autonomía
6–8 h
Navegación
2D · LSLAM · VSLAM
Robot móvil Hikrobot TP1-50DM-BHikrobot

TP1-50DM-B

50 kg / nivel
Dimensiones
1,220 × 650 × 1,530 mm
Altura toma
320–1,215 mm
Pasillo
800 mm
Velocidad
1.5 m/s
Precisión
±10 mm / ±1°
Autonomía
6–8 h
Navegación
2D · LSLAM · VSLAM
Robot móvil Hikrobot TP6-50SCHHikrobot

TP6-50SCH

50 kg / nivel
Altura toma
Hasta 12,000 mm
Contenedor
600 × 400 × 270 mm
Pasillo
1,100 mm
Estructura
Doble profundidad
Velocidad
3.0 m/s
Elevación
1.5–2.0 m/s
Navegación
VSLAM
Robot móvil Hikrobot TP6-50SCPHikrobot

TP6-50SCP

50 kg / nivel
Altura toma
Hasta 12,000 mm
Contenedor
650 × 450 × 270 mm
Pasillo
1,200 mm
Estructura
Doble profundidad
Velocidad
3.0 m/s
Elevación
1.5–2.0 m/s
Navegación
VSLAM
Robot móvil Hikrobot TP6-50SCWHikrobot

TP6-50SCW

50 kg / nivel
Altura toma
Hasta 12,000 mm
Contenedor
800 × 600 × 350 mm
Pasillo
1,050 mm
Estructura
Profundidad simple
Velocidad
3.0 m/s
Elevación
1.5–2.0 m/s
Navegación
VSLAM
Robot móvil Hikrobot TP6-30SGHHikrobot

TP6-30SGH

30 kg / nivel
Altura toma
Hasta 12,000 mm
Contenedor
600 × 400 × 270 mm
Pasillo
1,050 mm
Estructura
Doble profundidad
Velocidad
3.0 m/s
Elevación
1.5–2.0 m/s
Navegación
VSLAM
Robot móvil Hikrobot TP6-30SGPHikrobot

TP6-30SGP

30 kg / nivel
Altura toma
Hasta 12,000 mm
Contenedor
650 × 450 × 280 mm
Pasillo
1,100 mm
Estructura
Doble profundidad
Velocidad
3.0 m/s
Elevación
1.5–2.0 m/s
Navegación
VSLAM

Validación de aplicación

El contenedor y el rack definen la arquitectura CTU/STU

Comparte dimensiones de tote, niveles, profundidad, cantidad de referencias y rendimiento esperado para dimensionar la solución.

Revisar mi aplicación